
¿Qué cambió desde 2022?
La interfaz conversacional se amplió con capacidades multimodales, conexiones a herramientas y agentes capaces de ejecutar tareas delimitadas bajo control humano.
PROSPECTIVA · AGENTES · ROBÓTICA
De conversar con una máquina a delegarle trabajo en el mundo real. Qué cambió, qué ya funciona y qué todavía pertenece al futuro.
EN POCAS PALABRAS · GUÍA DE LECTURA
Entre 2022 y 2026, algunos sistemas de IA pasaron de responder preguntas a ejecutar secuencias digitales y participar en experimentos robóticos especializados. ChatGPT popularizó la conversación; los agentes incorporan herramientas y flujos de trabajo; la IA física integra percepción y control de movimientos. Son avances distintos que se solapan: ninguno demuestra autonomía universal.
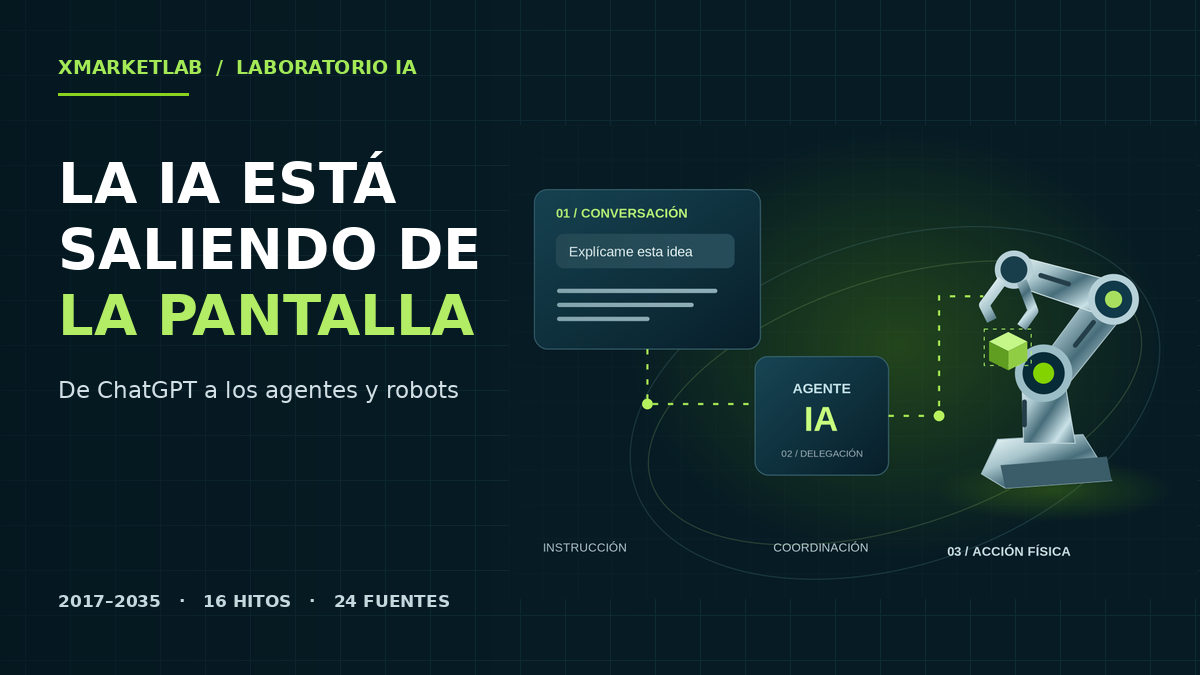
La interfaz conversacional se amplió con capacidades multimodales, conexiones a herramientas y agentes capaces de ejecutar tareas delimitadas bajo control humano.
Un agente puede encadenar pasos y utilizar herramientas autorizadas. Que ejecute acciones no significa que sus decisiones siempre sean correctas.
No. Existen investigaciones y pilotos industriales, pero la autonomía fiable en cualquier hogar o fábrica aún no está demostrada.
Esta cronología presenta escenarios plausibles, no predicciones verificadas. Los planes anunciados por empresas tampoco son despliegues futuros confirmados.
Cómo comprobarlo: cada hito identifica su evidencia, alcance y límites. Puedes consultar las 24 fuentes comentadas, el método editorial y la investigación complementaria sobre economía de agentes.
PRIMERO, EXPLORA EL CAMBIO
Elige un año. Cambia entre IA y robots. Descubre el avance, su significado y el límite de lo que podemos afirmar.
Un trabajo de investigación introduce una arquitectura que se volverá fundamental para los modelos de lenguaje posteriores.
Los robots industriales ya existían. Esta cronología sigue su convergencia con la nueva IA, no la invención del robot.
La gran transformación empieza antes de que aparezca una aplicación que podamos usar.
El estudio de GPT-3 muestra cómo un mismo modelo puede resolver distintas tareas de lenguaje a partir de instrucciones y ejemplos en el contexto.
Producir una descripción de una tarea no es ejecutarla. El control de un robot exige percepción, movimiento y comprobación del resultado.
«Aquí tienes dos ejemplos de una respuesta. Prepara una tercera siguiendo el mismo patrón».
El 30 de noviembre se lanza ChatGPT. La conversación se convierte en una interfaz accesible para pedir explicaciones, ideas y borradores.
El preprint de RT-1 explora el control robótico con imágenes e instrucciones. El trabajo se publica en RSS en 2023.
«Explícame este tema». En un experimento robótico: «Recoge ese objeto».
GPT-4 amplía el repertorio de tareas de lenguaje y presenta capacidades multimodales. La disponibilidad de sus funciones se despliega por etapas.
Los modelos VLA combinan conocimiento visual y lingüístico con datos robóticos para producir acciones en tareas evaluadas.
«Busca el objeto adecuado para esta instrucción y colócalo allí».
GPT-4o amplía la interacción multimodal. MCP propone una forma común de conectar asistentes con herramientas y fuentes de datos.
Open X-Embodiment se publica en ICRA. GXO firma un acuerdo comercial para usar Digit en logística bajo un modelo de servicio.
Un sistema interpreta información; un robot traslada contenedores en un proceso definido.
ChatGPT agent incorpora ejecución de tareas. A2A aborda la comunicación entre agentes y ACP, procesos de comercio agéntico.
Gemini Robotics presenta modelos de razonamiento incorporado y de visión, lenguaje y acción. Sus resultados son experimentales.
«Investiga las alternativas, prepara el documento y déjame revisar antes de continuar».
La pregunta práctica es cuánto trabajo completa un sistema correctamente, con qué costo y cuánta intervención humana.
BMW publica resultados de su piloto de Figure 02. La robótica industrial tiene gran escala, pero eso no prueba autonomía generalista.
Un robot posiciona piezas metálicas. El equipo humano verifica la integración y el proceso.
Podrían extenderse equipos de agentes: uno investiga, otro prepara una propuesta y otro verifica antes de que una persona autorice.
En entornos estructurados, un sistema podría asignar tareas a robots móviles y brazos sin convertirlos en trabajadores universales.
«Organiza la preparación del pedido y avisa si hay una excepción».
Los agentes podrían comparar condiciones e intercambiar pedidos dentro de presupuestos, reglas y aprobaciones explícitas.
Hyundai ha anunciado secuenciación de piezas con Atlas en su sistema de fabricación para 2028. Es un plan, no un despliegue ya cumplido.
«Compara proveedores; yo apruebo la compra. El almacén prepara la entrega».
La delegación podría crecer junto a registros de decisiones, límites de gasto, evaluación de resultados y mecanismos de recuperación.
«Hazlo dentro de estas reglas. Si la situación cambia, detente y consulta».
Algunas empresas podrían gestionar flujos completos mediante objetivos y restricciones, con personas responsables de sus decisiones.
Hyundai sitúa tareas de ensamblaje más complejas con Atlas hacia 2030. El resultado dependerá de pruebas, seguridad y viabilidad.
«Reduce las demoras del proceso sin superar el presupuesto ni relajar los controles».
Podrían coordinar recordatorios, información y compras autorizadas con más continuidad, sin decidir libremente por la persona.
La asistencia física podría ampliar tareas concretas. Objetos cambiantes, niños, mascotas y espacios impredecibles limitan la autonomía.
«Ocúpate de esta tarea concreta y avísame cuando algo quede fuera de tus capacidades».
Con acuerdos e interfaces compatibles, agentes de compradores, proveedores y operadores podrían coordinar información autorizada.
Robots especializados podrían vincular preparación y movimiento de materiales a esas decisiones, sin eliminar todas las intervenciones humanas.
«Detecta el faltante, prepara la reposición y coordina la recepción del material».
Podrían cambiar la división de tareas, la supervisión y las competencias exigidas. El beneficio no tendría por qué repartirse de forma uniforme.
La automatización física podría aliviar ciertas tareas y desplazar otras. Su impacto depende del sector y de cómo se reorganiza el trabajo.
Una persona dirige el proceso y resuelve excepciones; sistemas distintos ejecutan partes delimitadas.
Algunos proveedores podrían ofrecer procesos automatizados con niveles de servicio y responsabilidad claramente definidos.
Podría ampliarse el alquiler o pago por uso. El modelo ya existía en 2024: la hipótesis es que llegue a más actividades y tamaños de empresa.
«Contrata esta capacidad por turno, con mantenimiento y soporte incluidos».
En un escenario de alta adopción, personas y sistemas podrían coordinar más decisiones digitales sin delegar autoridad ilimitada.
Robots especializados podrían ejecutar parte del trabajo, comprobar resultados y devolver información al sistema y a sus responsables.
«Definimos el objetivo. Los sistemas coordinan. Las máquinas actúan. Las personas conservan el control».
No es una cuenta regresiva hacia un futuro inevitable. Las fases se solapan. Los años desde 2027 organizan escenarios, no predicciones anuales. Las referencias de esos hitos respaldan antecedentes, no las fechas hipotéticas.
Fuentes pequeñas, evidencia visible. Las referencias numeradas llevan a la bibliografía comentada. El recorrido es manual; al activar la reproducción, cada hito permanece ocho segundos. Los intervalos son narrativos, no proporcionales.
AHORA, LA EXPLICACIÓN COMPLETA
La pregunta ya no es solo
«¿qué puede responder la IA?»
Es qué trabajo podemos delegarle
y cómo comprobamos que lo hace bien.
Una respuesta en una pantalla y una máquina que manipula un objeto parecen mundos lejanos. Esta historia explica cómo empiezan a conectarse, por qué esa conexión importa y dónde conviene resistirse al entusiasmo fácil.
01 · LA IDEA CENTRAL
Imagina una escena sencilla. Primero le pides a una IA que redacte un mensaje. Después, que prepare una propuesta y la deje lista para tu revisión. Más adelante, ese proceso se conecta con un almacén: un sistema comprueba el inventario y una máquina mueve el producto. La escena es ilustrativa, pero permite entender tres capacidades distintas: producir información, ejecutar trabajo digital y actuar sobre objetos físicos.
Un modelo de lenguaje no se convierte automáticamente en agente. Para este artículo llamaremos agente digital a un sistema que utiliza herramientas y ajusta pasos para cumplir una tarea dentro de límites definidos. A2A aborda la coordinación entre agentes; MCP, conexiones con herramientas y datos. Ninguno garantiza por sí solo una operación correcta.[8][12]
En un robot, además, la decisión debe transformarse en movimiento. Los modelos de visión, lenguaje y acción —VLA— estudian precisamente esa conexión. Pero hace falta comprobar lo que ocurrió, no solo producir una instrucción convincente.[6][13]
Por eso esta historia no es una escalera en la que todas las empresas suben un peldaño cada enero. Es una convergencia desigual. Un negocio puede trabajar con copilotos mientras otro automatiza partes de su operación física. Y ambos pueden necesitar supervisión humana.
¿Tu necesidad está en producir información, ejecutar un proceso digital o mover algo en el mundo físico?
02 · 2017–2021
El punto de partida elegido es 2017, no porque la inteligencia artificial naciera entonces, sino porque Attention Is All You Need introdujo la arquitectura Transformer. El trabajo investigó una forma de procesar secuencias basada en mecanismos de atención, con resultados en traducción. Su relevancia para esta historia es técnica: forma parte de las bases de los grandes modelos posteriores.[1]
En 2020, el estudio de GPT-3 mostró un modelo capaz de afrontar numerosas tareas lingüísticas mediante instrucciones y unos pocos ejemplos en el contexto. Eso no significaba que aprendiera como una persona, ni que sus respuestas fueran siempre correctas. Mostraba un repertorio amplio con una interfaz cada vez menos especializada.[2]
Mientras tanto, la automatización física tenía su propia trayectoria. La investigación económica sobre robots industriales ya analizaba productividad y empleo en períodos anteriores. Los robots no aparecieron cuando aprendimos a conversar con la IA. Lo nuevo que seguimos aquí es el acercamiento entre modelos de propósito amplio y sistemas capaces de actuar.[23]
Una forma útil de leer estos años es distinguir el descubrimiento de la aplicación: primero se desarrolla una capacidad; después alguien encuentra cómo incorporarla a un producto; mucho más tarde puede convertirse en una práctica habitual. Confundir esos momentos produce cronologías llamativas, pero decisiones débiles.
¿Estás observando una investigación, un producto disponible o una capacidad que ya funciona en tu proceso?
03 · 2022–2023
El 30 de noviembre de 2022 se lanzó ChatGPT. La interacción se organizó alrededor de una conversación: preguntar, pedir aclaraciones y continuar sobre una respuesta previa. El propio anuncio reconocía un límite decisivo: el sistema podía producir respuestas plausibles pero incorrectas.[3]
En 2023, GPT-4 amplió las capacidades presentadas para tareas de lenguaje y procesamiento multimodal, con acceso desplegado por etapas. Para una persona que trabaja, la diferencia práctica podía ser tener un apoyo para analizar y redactar. No significaba que pudiera eliminar la verificación de hechos o el criterio profesional.[4]
En paralelo, RT-1 —prepublicado en 2022 y publicado en 2023— y RT-2 exploraron cómo usar imágenes e instrucciones para controlar acciones robóticas. En RT-2, información aprendida de datos visuales y lingüísticos se combina con experiencia robótica para orientar acciones en las tareas estudiadas.[5][6]
La distinción es sencilla: un chatbot puede explicar cómo ordenar una mesa sin poder hacerlo. Un robot necesita localizar los objetos, alcanzarlos, sujetarlos y comprobar que no se cayeron. Describir una acción y realizarla son problemas diferentes. El avance consiste en acercar esas capacidades, no en declarar que la separación desapareció.
Cuando la IA responde «listo», ¿qué evidencia concreta demuestra que terminó bien?
04 · 2024
GPT-4o presentó una interacción más integrada entre texto, visión y audio. MCP, anunciado por Anthropic en noviembre, propuso una manera común de conectar asistentes con herramientas y fuentes de datos. Son avances diferentes: uno amplía formas de interacción; el otro aborda conexiones.[7][8]
En robótica, Open X-Embodiment, publicado en ICRA en 2024 tras su preprint de 2023, reunió datos de distintas plataformas y estudió aprendizaje compartido. La idea no es que un robot sepa usar cualquier cuerpo sin preparación. Es investigar cuánto conocimiento puede transferirse en vez de empezar cada sistema desde cero.[9]
También hubo una señal comercial concreta: GXO anunció un acuerdo plurianual con Agility Robotics para utilizar Digit en una tarea logística bajo un modelo de servicio. El caso importa por su alcance delimitado. Hay una actividad, un entorno y un contrato; no una promesa de que el humanoide pueda sustituir cualquier función.[10]
El cambio estratégico empieza a ser visible: para obtener valor, un sistema necesita acceso pertinente a información y operaciones. La interpretación de X Market Lab es que conectar con criterio puede importar tanto como aumentar la capacidad del modelo. Dar acceso a todo, sin necesidad ni controles, no es una ventaja.
¿Qué datos y herramientas necesita realmente el sistema, y cuáles deben permanecer fuera de su alcance?
05 · 2025
Con ChatGPT agent, OpenAI presentó una experiencia que combinaba investigación y acciones mediante herramientas. A2A propuso comunicación y coordinación entre agentes de distintos sistemas. Y el Agentic Commerce Protocol introdujo infraestructura para determinadas experiencias de compra. Estas iniciativas documentan una dirección, no el nacimiento histórico de la agencia artificial.[11][12][14]
Conviene separar una automatización fija de una delegación más flexible. En la primera, el recorrido está definido: cuando sucede A, ejecuta B. En la segunda, parte de la secuencia puede decidirse durante la tarea. El segundo caso exige evaluar no solamente el resultado, sino las acciones que el sistema tiene permitido intentar. Esa es una distinción de trabajo útil, no una frontera universal entre productos.
Gemini Robotics presentó, mediante un informe técnico, modelos para razonamiento incorporado y control de acciones. Aquí la evidencia corresponde a experimentos y evaluaciones de los autores. Una demostración de adaptación a una tarea nueva no permite concluir que cualquier robot pueda trabajar sin preparación en cualquier lugar.[13]
En un ejemplo comercial, el sistema podría investigar opciones, comparar documentos y preparar una propuesta. Enviar mensajes, asumir compromisos o ejecutar pagos requiere otro nivel de autorización. Un buen diseño no pregunta solo «qué puede hacer», sino «qué no debe hacer sin consultarme».
¿Qué acciones puede ejecutar el sistema y cuáles requieren una aprobación explícita?
06 · EL CORTE DE 2026
El balance exige separar escala industrial y versatilidad. La IFR informa de 5 millones de robots industriales operativos en 2025 y de más de 600.000 instalaciones nuevas durante ese año. Son cifras redondeadas de su comunicado de 2026. No son dos inventarios que deban sumarse ni un conteo de humanoides.[17]
Un ejemplo más específico es el piloto de Figure 02 que BMW describe en febrero de 2026. Según la empresa, durante diez meses el robot manipuló más de 90.000 componentes y acumuló unas 1.250 horas de operación en tareas de posicionamiento y retirada de piezas metálicas. Es evidencia empresarial de una actividad delimitada: no de fabricación autónoma de automóviles completos.[15]
Para juzgar un video o un anuncio, proponemos cuatro escalones: demostración, piloto real, operación sostenida y despliegue escalable. La demostración prueba que algo ocurrió. El piloto explora si funciona en un contexto. La operación sostenida exige regularidad. La escala añade costos, mantenimiento, soporte y repetibilidad en otros lugares.
Por eso conviene pedir tasa de finalización correcta, frecuencia de intervención humana, tiempo de recuperación y costo por tarea aceptada. Son criterios de evaluación propuestos por X Market Lab, no métricas que atribuyamos a los casos citados. Un video editado no puede sustituirlos.
Robots industriales operativos en el mundo en 2025
Instalaciones industriales nuevas durante 2025
¿Tu evidencia mide una demostración favorable o el comportamiento habitual del sistema?
07 · ESCENARIOS 2027–2028
A partir de aquí cambiamos de estatus: hablamos de escenarios. Una hipótesis es una proposición que necesita contrastarse. Llamarla plausible significa que hay mecanismos o antecedentes que la hacen razonable; no que esté confirmada ni que tenga una probabilidad calculada.
Para 2027 situamos la posible expansión de equipos de agentes supervisados. La colaboración no empezaría ese año: A2A ya se anunció en 2025. La hipótesis es que más procesos combinen especialidades y verificación. Por ejemplo, separar investigación, preparación y comprobación antes de entregar una propuesta a una persona.[12]
Para 2028 imaginamos mayor coordinación entre compradores, proveedores y operaciones físicas. ACP es un antecedente de comercio agéntico, pero una compra asistida no demuestra negociación general entre organizaciones. Este escenario necesitaría identidades, contratos, autorizaciones y mecanismos de resolución de errores.[14][20]
Hay además un plan verificable: Hyundai anunció secuenciación de piezas con Atlas para 2028. Lo documentado es el anuncio, no su cumplimiento futuro. Ese matiz permite conectar la prospectiva con señales reales sin vender una certeza que todavía no existe.[16]
¿Qué debería verificarse antes de permitir que un sistema externo interactúe con tu operación?
08 · ESCENARIOS 2029–2030
Situamos 2029 como un horizonte de mayor exigencia operativa: saber qué hizo el sistema, con qué autorización, cómo se corrige un error y cuándo debe detenerse. No significa que estos controles nazcan entonces. El marco AI RMF del NIST existe desde 2023 y propone gestionar riesgos durante el ciclo de vida de la IA.[20]
En el mundo físico hay exigencias adicionales. Las normas ISO 10218-1 y 10218-2, en sus ediciones de 2025, se refieren a seguridad de robots industriales y a sus aplicaciones y celdas. Aquí consultamos su alcance público, no el texto íntegro de pago. No deben confundirse con una certificación universal para robots domésticos, médicos o cualquier otro sistema.[21][22]
Hacia 2030, un escenario razonable es una integración más estrecha entre personas, agentes digitales y automatización física en determinadas operaciones. Hyundai también sitúa tareas de ensamblaje más complejas con Atlas hacia ese año: una meta empresarial que deberá superar validación técnica y económica.[16]
La cuestión práctica sería pasar de «opera esta herramienta» a «gestiona este proceso dentro de estas políticas». Eso no elimina la responsabilidad humana. Obliga a precisar quién fija los objetivos, quién acepta el resultado y qué ocurre cuando el sistema encuentra una excepción.
¿Puedes detener la operación, reconstruir lo sucedido y volver a un estado conocido?
09 · ESCENARIOS EXPLORATORIOS
Cuanto más nos alejamos del presente, menos sentido tiene asignar una capacidad inevitable a cada año. Los siguientes hitos son posiciones narrativas en un horizonte: pueden adelantarse, retrasarse, coexistir o no materializarse. Las referencias respaldan antecedentes y límites, no las fechas de nuestras hipótesis.
Podrían ampliarse tareas concretas en el hogar, sin que eso implique un mayordomo universal. La IFR advierte que el robot humanoide generalista doméstico sigue enfrentando fuertes límites para una adopción próxima.[18]
Agentes podrían coordinar pedidos y robots ejecutar parte de la preparación física. El escenario exige información compatible y acuerdos entre organizaciones; no basta con instalar un modelo más potente. A2A y los acuerdos logísticos son antecedentes, no pruebas de este futuro.[10][12]
Algunas funciones podrían concentrarse en supervisión, criterio y excepciones. Otras podrían perder tareas o verse desplazadas. No asignamos un balance neto: los estudios históricos muestran que productividad y efectos laborales deben analizarse con cuidado.[23][24]
El alquiler y pago por uso podrían ampliar el acceso a robots. El modelo ya estaba presente en el acuerdo GXO–Agility de 2024. La novedad hipotética sería su alcance, no su invención.[10]
En un escenario de adopción alta, más operaciones podrían conectar decisiones digitales con acciones físicas supervisadas. También es posible una difusión mucho más selectiva. Nada de lo anterior exige suponer superinteligencia, autoridad ilimitada ni desaparición del trabajo humano.
Mejoran tareas concretas, pero integración y costo limitan la expansión.
Mejoran fiabilidad, estándares y soporte; más operaciones resultan viables.
Errores, costos o incidentes obligan a reducir autonomía y rediseñar procesos.
Escenarios editoriales alternativos, sin probabilidades asignadas.
¿Qué señales te harían acelerar, esperar o descartar una inversión?
10 · EL LÍMITE DE LA ROBÓTICA
Piensa en una taza: puede estar vacía o llena, limpia o resbalosa, a la vista o detrás de un plato. Una persona cambia de estrategia con facilidad. Para un robot, percibir el objeto, calcular el contacto y manipularlo sin daño es un problema que no queda resuelto por identificar correctamente la palabra «taza». Esta es una explicación conceptual del desafío, no una medición de un producto específico.
La investigación de Luo y colaboradores, publicada en Science Robotics en 2025, muestra avances en manipulación precisa mediante aprendizaje por refuerzo con intervención humana. Es una contribución relevante precisamente porque aborda habilidades difíciles en tareas concretas. No demuestra que la manipulación general esté resuelta.[19]
Un entorno doméstico, además, reúne variaciones continuas. Nuestro criterio de evaluación incluiría objetos desconocidos, cambios de iluminación, obstáculos, convivencia con personas, energía disponible y recuperación ante errores. En una aplicación física, el sistema debe ser juzgado por el conjunto, no únicamente por la calidad de su modelo lingüístico.
La forma humana tampoco es un objetivo obligatorio. Un brazo fijo, un robot móvil o una máquina especializada pueden ser soluciones más adecuadas según la tarea. La IFR plantea a los humanoides como posibles complementos de la automatización existente, no como sus sustitutos inevitables.[18]
¿Necesitas realmente un humanoide, o una solución mucho más simple resolvería el problema?
11 · EMPLEO, EMPRESAS Y REGIÓN
Dos referencias ayudan a evitar extremos. Graetz y Michaels estudiaron robots industriales en varios países y encontraron contribuciones a la productividad. Acemoglu y Restrepo analizaron mercados laborales locales de Estados Unidos y documentaron efectos negativos sobre empleo y salarios en áreas más expuestas. Cambian la unidad de análisis, los datos y las preguntas; una lectura seria no los reduce a una consigna única.[23][24]
Sería incorrecto convertir esos resultados históricos en una cifra de empleos que desaparecerán en Quito en 2035. Este artículo no construye esa estimación ni presenta una medición local de adopción. Para hacerlo harían falta datos sectoriales, estructura de tareas, costos, capacidades empresariales y un diseño de investigación específico.
Nuestra hipótesis para pequeñas empresas de Ecuador y Latinoamérica es condicional: cuando los recursos son limitados, puede ser más viable comenzar con datos organizados y automatización digital supervisada que adquirir robots físicos. Es una propuesta de priorización, no una ley general. La respuesta cambia en una operación de alto volumen con tareas físicas repetidas y costos de error bien medidos.
Para los profesionales, la pregunta tampoco se limita a aprender una herramienta. Consiste en saber formular una tarea, revisar evidencia, detectar excepciones y comprender el contexto. La oportunidad y el riesgo dependerán de cómo se distribuya el trabajo y de quién conserve capacidad de decisión.
¿Quién recibe el ahorro, quién asume el riesgo y qué capacidades conserva tu equipo?
12 · DEL FUTURO A LA APLICACIÓN
La lectura práctica de esta línea de tiempo no es «compra un robot» ni «pon un agente en cada área». Es escoger una tarea suficientemente concreta para aprender con evidencia. En un ejemplo de oficina, podría ser preparar un informe comercial a partir de datos autorizados y dejarlo listo para revisión. En una operación física, analizar una tarea repetida antes de elegir la máquina.
Proponemos una prueba inicial de treinta días como pauta de trabajo, no como duración universal. En la primera semana se describe el proceso y se mide su punto de partida. En la segunda se preparan datos, accesos y casos de prueba. En la tercera se ejecuta un piloto acotado. En la cuarta se comparan resultados y se decide si ampliar, corregir o detener.
La evaluación debería incluir calidad aceptada, tiempo total —incluida la supervisión—, errores, costo y facilidad de recuperación. Para robótica, añadiríamos integración, mantenimiento, soporte y seguridad. Son criterios propuestos; no prometen un retorno positivo. El marco del NIST sirve como referencia general de gestión de riesgos, no como certificación del piloto.[20]
La tesis editorial de X Market Lab es esta: la ventaja no está en delegar más por defecto, sino en elegir mejor qué delegar y poder demostrar el resultado. Una empresa puede aprovechar la IA sin convertirse en una fábrica robotizada. Y un sistema técnicamente brillante puede ser una mala inversión cuando el proceso todavía no está definido.
¿Qué proceso probarías primero y qué resultado te convencería de continuar?
TRANSPARENCIA EDITORIAL
Hitos históricos: selección de investigaciones, anuncios y casos documentados hasta el 19 de octubre de 2026. No pretende ser una historia exhaustiva de la inteligencia artificial ni de toda la robótica.
Escenarios: elaboración de X Market Lab desde 2027. Sus fechas son orientativas y no están validadas por las instituciones citadas. Los planes empresariales se identifican como tales; los ejemplos son ilustrativos y no describen operaciones propias de X Market Lab.
Calidad de la evidencia: distinguimos artículos revisados por pares, prepublicaciones, estadísticas sectoriales, declaraciones empresariales y alcances públicos de normas. Un anuncio demuestra que existe un anuncio; no certifica desempeño independiente. Esta es una selección editorial de fuentes, no una revisión sistemática.
Uso de IA: contenido elaborado con asistencia de IA y contraste de fuentes primarias. Publicación aprobada por José Puga el 19 de octubre de 2026. Los escenarios futuros son hipótesis editoriales, no predicciones validadas.
BIBLIOGRAFÍA COMENTADA
Las fuentes no cumplen el mismo papel. Aquí puedes comprobar qué respalda cada una y qué no permite concluir. Los estudios científicos y económicos se separan de la información comercial y de los planes de futuro.
Investigación revisada por pares
Vaswani et al. (2017). Attention Is All You Need ↗NeurIPS 30.
Fundamento de la arquitectura Transformer. No demuestra autonomía empresarial ni robótica general.
Investigación revisada por pares
Brown et al. (2020). Language Models are Few-Shot Learners ↗NeurIPS 33.
Resultados de GPT-3 en tareas de lenguaje con ejemplos en el contexto; no equivalen a aprendizaje humano general.
Anuncio de producto
OpenAI (2022). Introducing ChatGPT ↗Anuncio del 30 de noviembre de 2022.
Documenta el lanzamiento público. No mide adopción universal.
Anuncio e informe técnico
OpenAI (2023). GPT-4 ↗Anuncio del 14 de marzo de 2023.
Capacidades declaradas y limitaciones. El acceso a modalidades se desplegó por etapas.
Investigación revisada por pares
Brohan et al. (2022 / 2023). RT-1: Robotics Transformer for Real-World Control at Scale ↗Prepublicación en 2022; Robotics: Science and Systems XIX, 2023. DOI: 10.15607/RSS.2023.XIX.025.
Control robótico a partir de imágenes e instrucciones en las tareas evaluadas. Se distingue fecha del preprint y publicación.
Investigación revisada por pares
Zitkovich et al. (2023). RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control ↗Conference on Robot Learning. PMLR 229, 2165–2183.
Transferencia de conocimiento visual y lingüístico al control robótico; no prueba capacidad física ilimitada.
Anuncio de producto
OpenAI (2024). Hello GPT-4o ↗Anuncio del 13 de mayo de 2024.
Hito de interacción multimodal. Presentación de capacidades y disponibilidad no son lo mismo.
Especificación / anuncio técnico
Anthropic (2024). Introducing the Model Context Protocol ↗Anuncio del 25 de noviembre de 2024.
Conexión con herramientas y datos. Un protocolo no sustituye permisos, controles o evaluación de seguridad.
Investigación revisada por pares
Open X-Embodiment Collaboration (2024). Open X-Embodiment: Robotic Learning Datasets and RT-X Models ↗IEEE ICRA, 6892–6903. DOI: 10.1109/ICRA57147.2024.10611477. Preprint de 2023.
Aprendizaje con datos de distintas plataformas robóticas. No implica compatibilidad automática con cualquier robot.
Acuerdo comercial declarado
GXO (2024). GXO signs industry-first multi-year agreement with Agility Robotics ↗Comunicado del 27 de junio de 2024.
Digit en una tarea logística y contrato Robotics-as-a-Service. No es una auditoría independiente de toda su operación.
Anuncio de producto
OpenAI (2025). Introducing ChatGPT agent: bridging research and action ↗Anuncio del 17 de julio de 2025.
Ejecución de tareas con herramientas y control del usuario; no representa el nacimiento histórico de todos los agentes.
Protocolo / anuncio técnico
Google (2025). Announcing the Agent2Agent Protocol (A2A) ↗Google Developers Blog, 9 de abril de 2025.
Interoperabilidad entre agentes. La capacidad de comunicación no garantiza resultados ni confianza entre las partes.
Prepublicación técnica
Gemini Robotics Team (2025). Gemini Robotics: Bringing AI into the Physical World ↗Informe técnico, arXiv:2503.20020.
Resultados experimentales de los autores. Se utiliza como informe técnico, no como publicación revisada por pares.
Protocolo / anuncio comercial
OpenAI / Stripe (2025). Buy it in ChatGPT: Instant Checkout and the Agentic Commerce Protocol ↗Presentación del protocolo y de la experiencia de compra.
Documenta infraestructura de comercio agéntico; no demuestra negociación universal y autónoma entre empresas.
Piloto reportado por la empresa
BMW Group (2026). BMW Group to deploy humanoid robots in production in Germany for the first time ↗Comunicado del 27 de febrero de 2026; describe el piloto de Figure 02 de 2025.
Datos de operación publicados por BMW. El robot manipuló piezas: no fabricó automóviles completos por sí solo.
Plan empresarial anunciado
Hyundai Motor Group (2026). CES 2026: Robotics Media Day ↗Hoja de ruta anunciada en enero de 2026.
Secuenciación prevista para 2028 y tareas más complejas hacia 2030. Fechas objetivo, no resultados observados.
Estadística sectorial
International Federation of Robotics (2026). Five Million Robots now Operate in Factories Globally ↗Resumen público de World Robotics 2026, 24 de septiembre. Datos de 2025.
Cifras redondeadas del comunicado: 5 millones operativos y más de 600.000 instalaciones. Robots industriales, no solamente humanoides.
Análisis sectorial
International Federation of Robotics (2025). Humanoid Robots: Vision and Reality ↗Presentación del documento de posición, 14 de agosto de 2025.
Expone oportunidades y límites de los humanoides. No es una garantía de adopción ni una revisión sistemática independiente.
Investigación revisada por pares
Luo, J.; Xu, C.; Wu, J.; Levine, S. (2025). Precise and dexterous robotic manipulation via human-in-the-loop reinforcement learning ↗Science Robotics, 10(105), eads5033. DOI: 10.1126/scirobotics.ads5033.
Aprendizaje con intervención humana para manipulación precisa en las tareas estudiadas; no un robot generalista resuelto.
Marco público de gestión de riesgos
Tabassi, E. / NIST (2023). Artificial Intelligence Risk Management Framework (AI RMF 1.0) ↗NIST AI 100-1. DOI: 10.6028/NIST.AI.100-1.
Marco voluntario y transversal. No certifica robots ni sustituye requisitos de seguridad física.
Norma: alcance público consultado
ISO (2025). ISO 10218-1:2025 — Robotics — Safety requirements — Part 1: Industrial robots ↗Tercera edición.
Se consultó la ficha pública, no el texto íntegro de pago. Requisitos para robots industriales.
Norma: alcance público consultado
ISO (2025). ISO 10218-2:2025 — Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells ↗Segunda edición.
Se consultó la ficha pública. Aplicaciones y celdas industriales; no todas las formas de robótica doméstica o médica.
Investigación económica revisada por pares
Graetz, G.; Michaels, G. (2018). Robots at Work ↗The Review of Economics and Statistics, 100(5), 753–768. DOI: 10.1162/rest_a_00754.
Evidencia histórica internacional sobre productividad y empleo. No es un pronóstico de los humanoides de 2035.
Investigación económica revisada por pares
Acemoglu, D.; Restrepo, P. (2020). Robots and Jobs: Evidence from US Labor Markets ↗Journal of Political Economy, 128(6), 2188–2244. DOI: 10.1086/705716.
Efectos laborales locales en Estados Unidos. No se extrapolan automáticamente a Ecuador ni a todas las nuevas tecnologías.
X MARKET LAB · INTELIGENCIA APLICADA
No se trata de adoptar todo. Se trata de identificar dónde la IA puede aportar valor y construir una forma de comprobarlo.